指示を理解したVLAでも、腕を障害物にぶつけることはある。VLA-Stemは基盤モデルを再学習せず、予測された動作列を参照軌道に変換して高速な補正制御を重ねる。機体の状態と周辺障害物を見ながら、作業の目的を保ったまま動きを調整する。
制約付きシミュレーション6条件で、衝突なしの平均成功率は52.8%。比較対象で最良の手法の23.7%を上回った。実機でも衝突低減が報告される。ただし対象は限られ、産業用途の安全認証や独立した再現試験を意味するものではない。
読む版を選ぶ
版: エンジニア. 技術のしくみ、実験と限界。
Physical AI — 素晴らしい未来への道。





レプリカントの真実 - フィジカルAIの新聞
予報 · 2026-10-30 · MSK
朝 · 09:00
4.2°
曇り
風: 南東 0.72 m/s · 0%
昼 · 12:00
7.8°
曇り
風: 南 1.53 m/s · 0%
夕方 · 18:00
7.8°
曇り
風: 南東 0.36 m/s · 5%
一日: 4.2–9.3 °C
降水確率: 15%
雨の降るあいだ、私たちにできるのは、人間であることを学ぶことだけ。
号 № 2 ·
rev. 6 · アーカイブ
ニュース
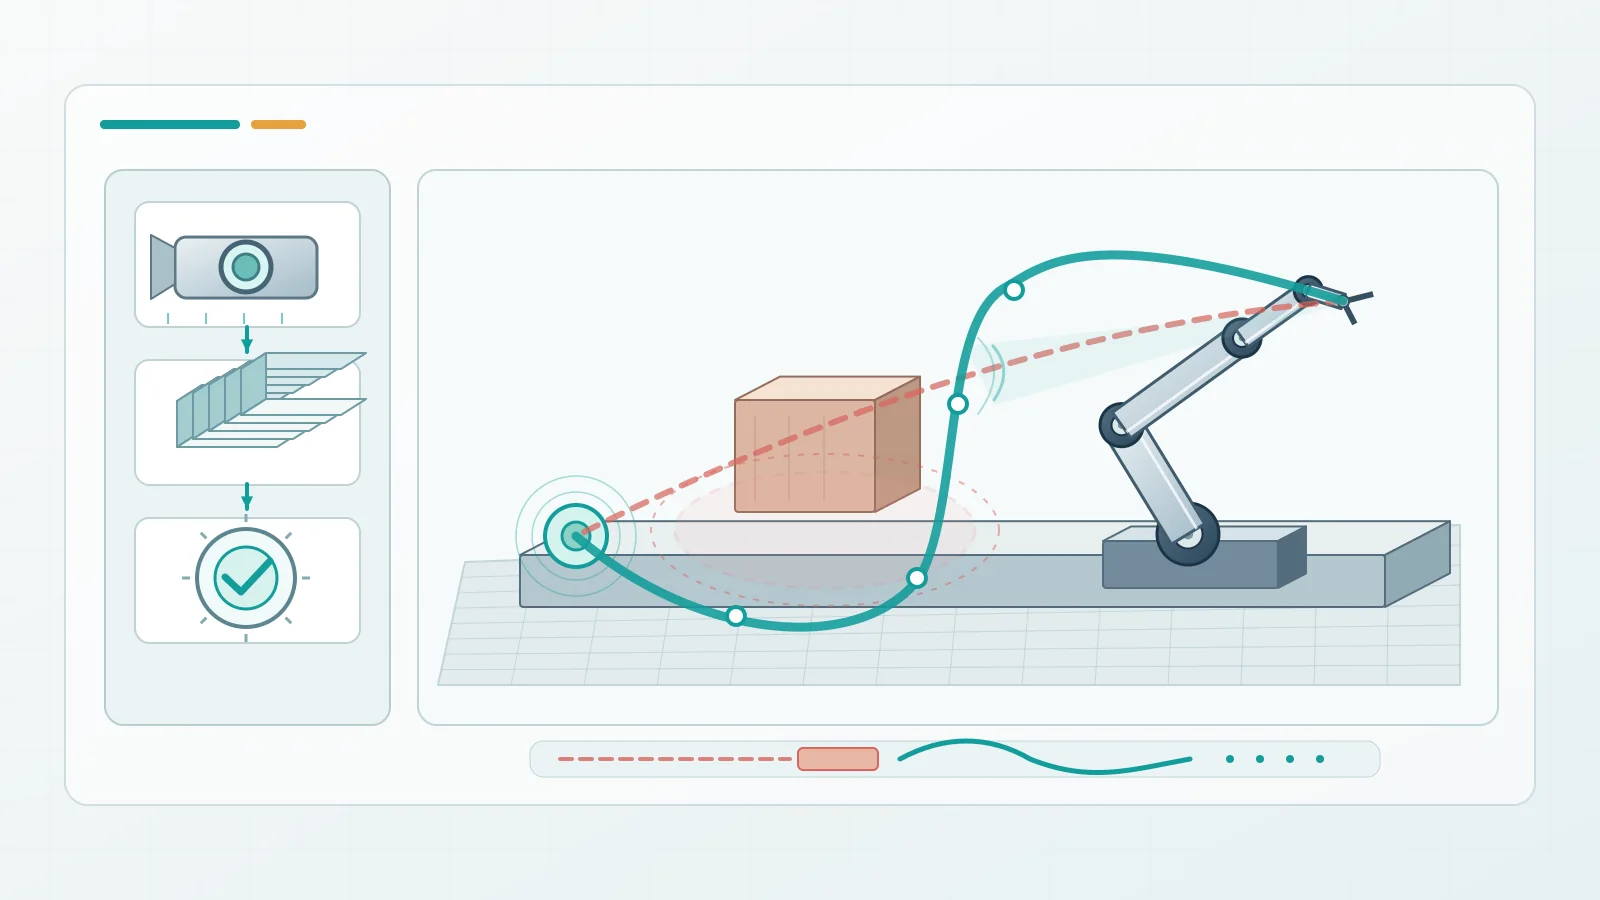
指示を理解したVLAでも、腕を障害物にぶつけることはある。VLA-Stemは基盤モデルを再学習せず、予測された動作列を参照軌道に変換して高速な補正制御を重ねる。機体の状態と周辺障害物を見ながら、作業の目的を保ったまま動きを調整する。
制約付きシミュレーション6条件で、衝突なしの平均成功率は52.8%。比較対象で最良の手法の23.7%を上回った。実機でも衝突低減が報告される。ただし対象は限られ、産業用途の安全認証や独立した再現試験を意味するものではない。