VLA-Stem、基盤VLAを再学習せずに反射的な安全制御を追加
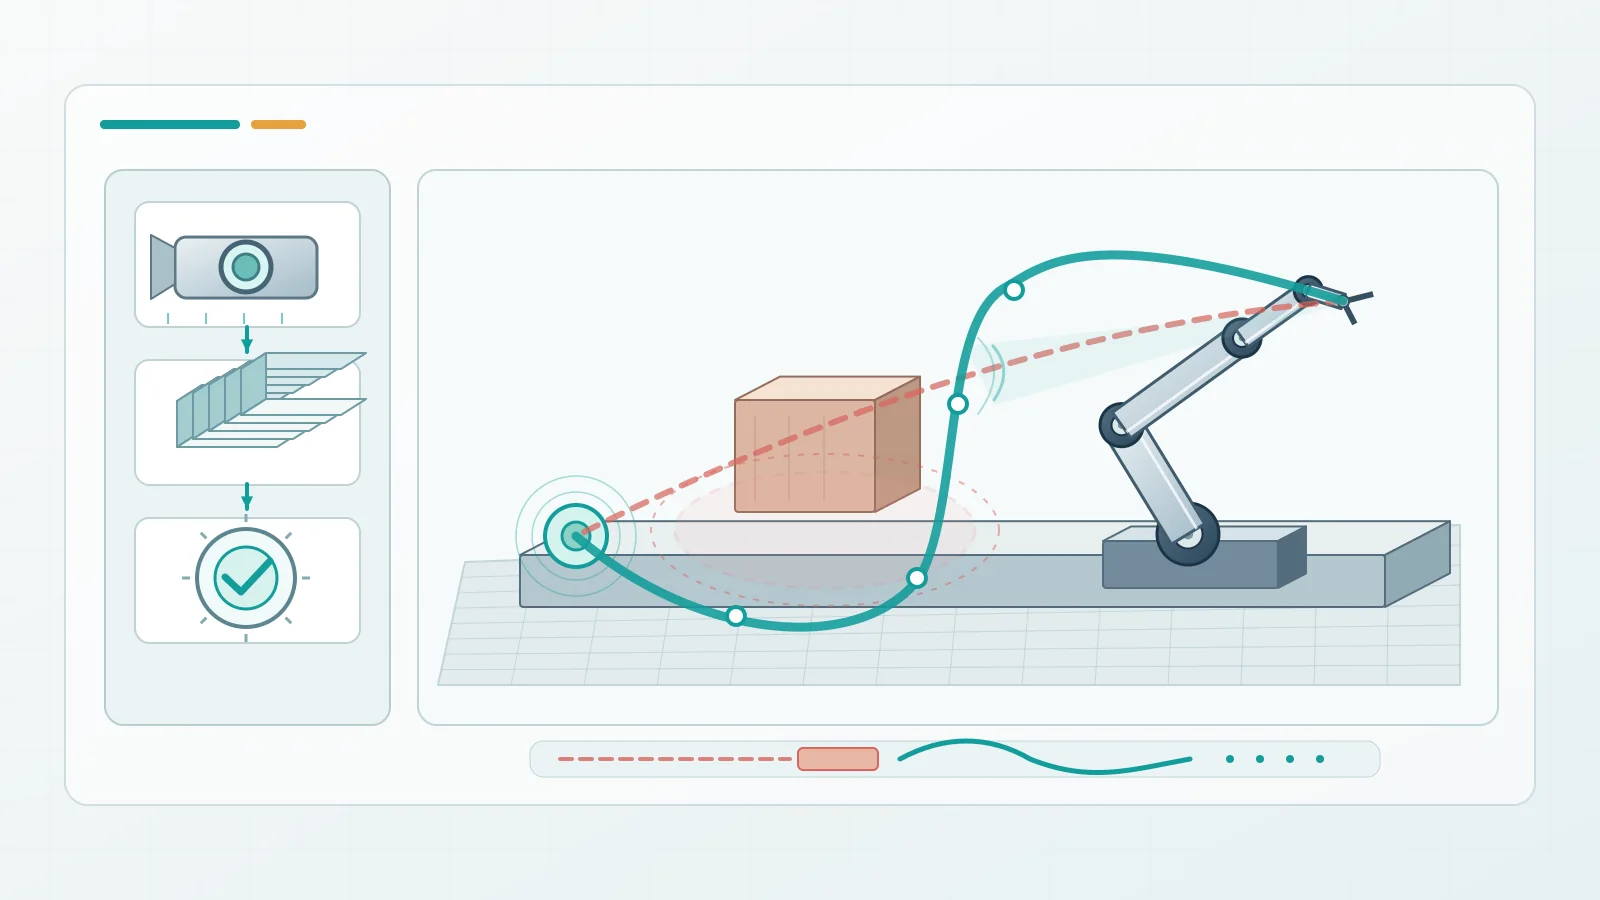
指示を理解したVLAでも、腕を障害物にぶつけることはある。VLA-Stemは基盤モデルを再学習せず、予測された動作列を参照軌道に変換して高速な補正制御を重ねる。機体の状態と周辺障害物を見ながら、作業の目的を保ったまま動きを調整する。
読む版を選ぶ
版: エンジニア. 技術のしくみ、実験と限界。
Physical AI — 素晴らしい未来への道。





レプリカントの真実 - フィジカルAIの新聞
予報 · 2026-10-30 · MSK
朝 · 09:00
4.2°
曇り
風: 南東 0.72 m/s · 0%
昼 · 12:00
7.8°
曇り
風: 南 1.53 m/s · 0%
夕方 · 18:00
7.8°
曇り
風: 南東 0.36 m/s · 5%
一日: 4.2–9.3 °C
降水確率: 15%
雨の降るあいだ、私たちにできるのは、人間であることを学ぶことだけ。
号 № 2 ·
rev. 6 · アーカイブ
VLAの安全実行、操作の高速化、デモ収集、ヒューマノイド移動制御。日本ではロボット停止リスクへの保険も動き始めた。
指示を理解したVLAでも、腕を障害物にぶつけることはある。VLA-Stemは基盤モデルを再学習せず、予測された動作列を参照軌道に変換して高速な補正制御を重ねる。機体の状態と周辺障害物を見ながら、作業の目的を保ったまま動きを調整する。
操作を速くするのに、必ずしもネットワークを大きくする必要はない。TOPSはflow型の動作生成で、出発点となる分布と目標へ向かう過程をタスク別に調整する。モデルの構造はそのままだ。
ロボットに作業を教えるには、まず手本を記録する必要がある。OpenJawsでは人がステレオカメラ付きグリッパーを持って操作し、実機なしで実寸の軌跡を収集する。単眼方式の絶対スケールの曖昧さを避けられる。
プログラムどおり動いても、物体をつかめていなければ作業は失敗だ。RoboAutoは、操作後に実際の状態変化を確かめる仕組みを計画へ組み込む。物体のアフォーダンスと操作効果を知識として蓄え、曖昧な場面では小さな実験で仮説を検証する。
低い通路を前にすると、歩行だけでは進めない。REACHはUnitree G1に二足移動と匍匐を切り替える能力を与えた。接触状態が大きく異なる動作を遷移ポリシーでつなぎ、LiDARの経路計画が先の高さ制約を判断する。
足場が見えても、次の一歩を支えられるとは限らない。HC2Robotは接地時刻、位置、支持の良さを事前に予測する。学習時のシミュレータ情報を手掛かりにしながら、実行時には機体上で得られる観測だけを使う。Hyper-Connection Transformerが時間的な情報を統合する。
物体を正しい姿勢へ動かしても、途中で落とせば失敗だ。LEAP handの研究は落下を独立した安全指標として扱う。人のデモなしでシミュレーション学習し、危険な動きを抑える調整可能な残差フィルターを追加した。
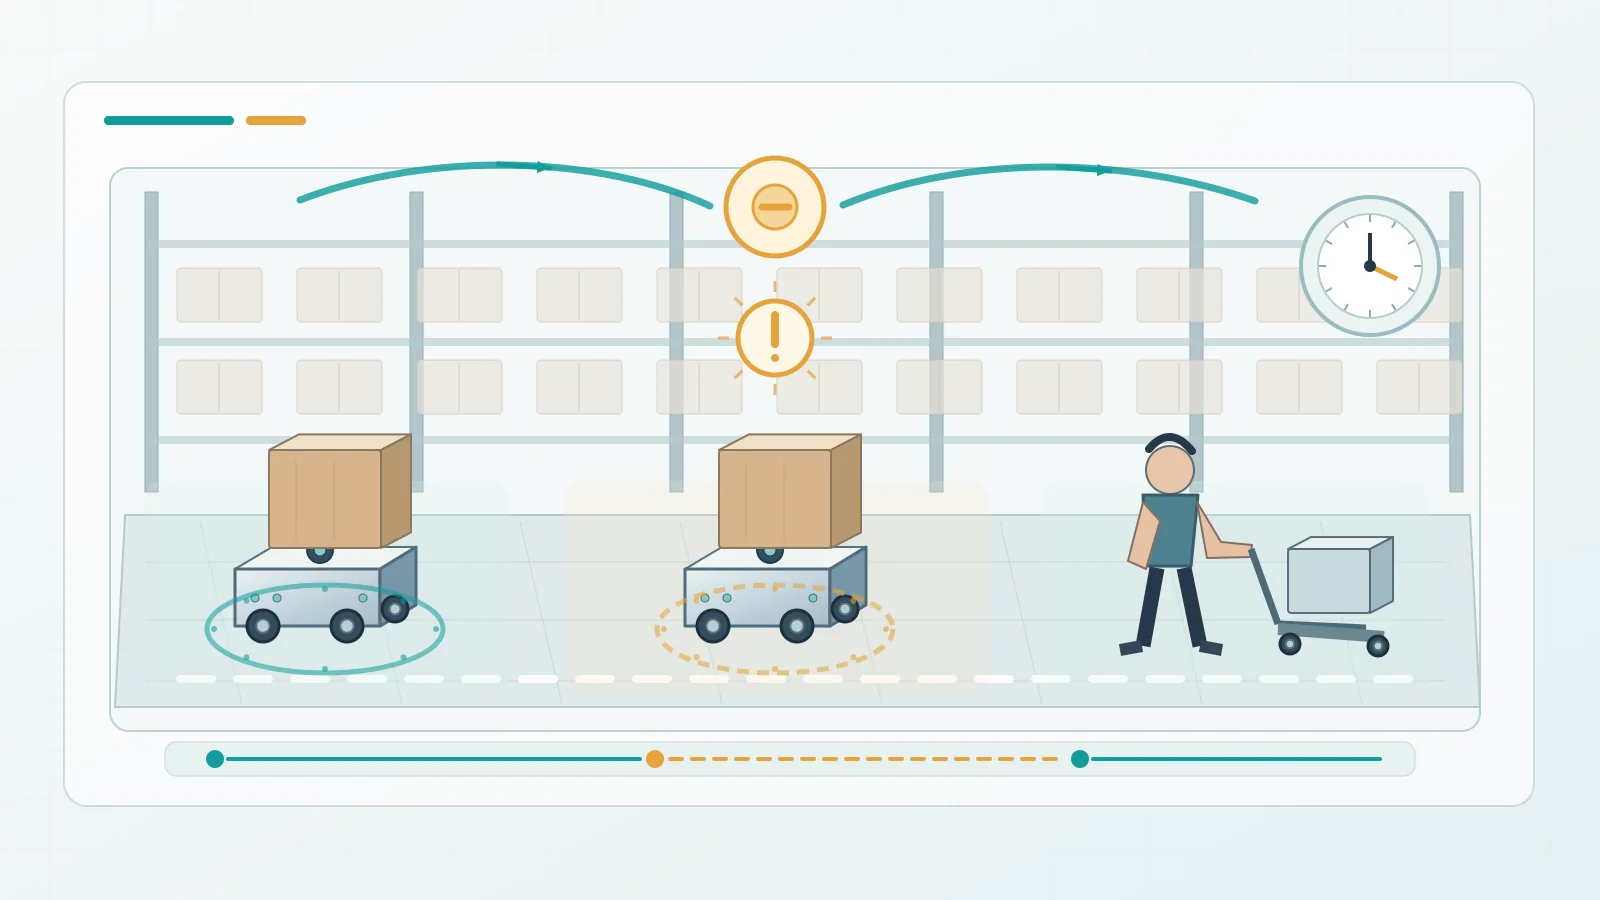
ロボット導入では生産性が注目される。では停止した日の仕事を誰が引き継ぐのか。東京海上日動は2026年11月から、機体損害や第三者賠償に加え、停止時の代替要員など事業継続費用も対象とするAIロボット保険を提供すると発表した。
新しい研究では、作業意図と局所補正、中間結果の検証、物理的リスク管理を分離する設計が目立つ。
キーワード
この号の大切なことばを、簡潔に解説します。