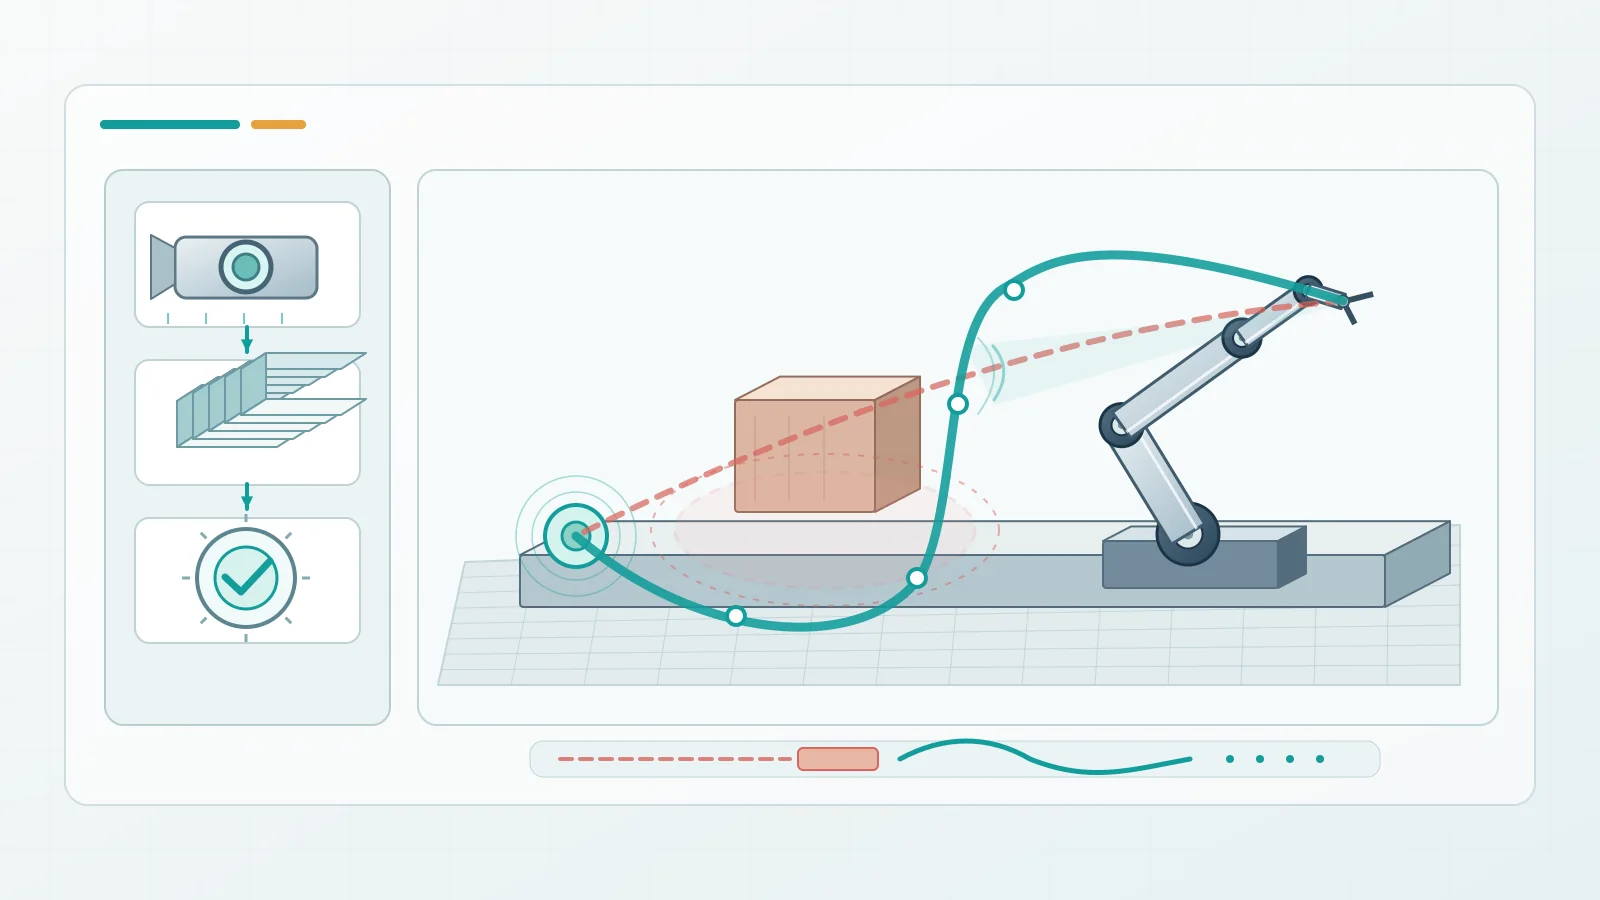
Иллюстрация, созданная ИИ · Техническая схема, созданная ИИ: локальный защитный контур корректирует опорную траекторию VLA вокруг препятствия. Показан обобщённый принцип, а не результат конкретного эксперимента.
Большая VLA может понимать команду, но всё равно вести манипулятор к препятствию. VLA-Stem предлагает не переучивать базовую модель, а добавить быстрый защитный контур. Он превращает предсказанные действия в опорную траекторию и корректирует движение по данным о состоянии робота и ближайших препятствиях.
Чтобы ускорить манипулятор, иногда достаточно изменить не нейросеть, а способ генерации её действий. TOPS подбирает начальное распределение и график переноса отдельно для каждой задачи. Сама архитектура политики остаётся прежней.
Обучение манипулятора начинается с примера. OpenJaws позволяет записывать его без самого робота: человек держит захват со стереокамерой, а система восстанавливает траекторию в метрическом масштабе. Это снимает одну из проблем монокулярной SLAM — неопределённость абсолютного масштаба.
Робот может выполнить команду и всё же не достичь результата: захватить воздух вместо предмета или продолжить работу после неоткрытой дверцы. RoboAuto делает проверку физических последствий частью поиска программы. Система хранит знания об объектах и допустимых действиях, а при неопределённости проверяет конкурирующие гипотезы экспериментом.
Перед низким проходом обычная ходьба перестаёт помогать даже гуманоиду. REACH учит Unitree G1 переходить от двуногого движения к ползанию и обратно. Отдельная политика согласует разные режимы контакта, а LiDAR-планировщик заранее определяет требуемую высоту корпуса.
Увидеть площадку для шага недостаточно: надо предсказать, где стопа коснётся поверхности и насколько надёжной окажется опора. HC2Robot обучает такой прогноз на данных симулятора, но при исполнении использует только доступные бортовые наблюдения. Hyper-Connection Transformer объединяет временную информацию.
Ловкая кисть может точно повернуть предмет и всё же уронить его по дороге. Исследователи LEAP hand отдельно измеряют этот риск. Политику обучили в симуляции без человеческих демонстраций, а затем добавили регулируемый остаточный фильтр безопасности.
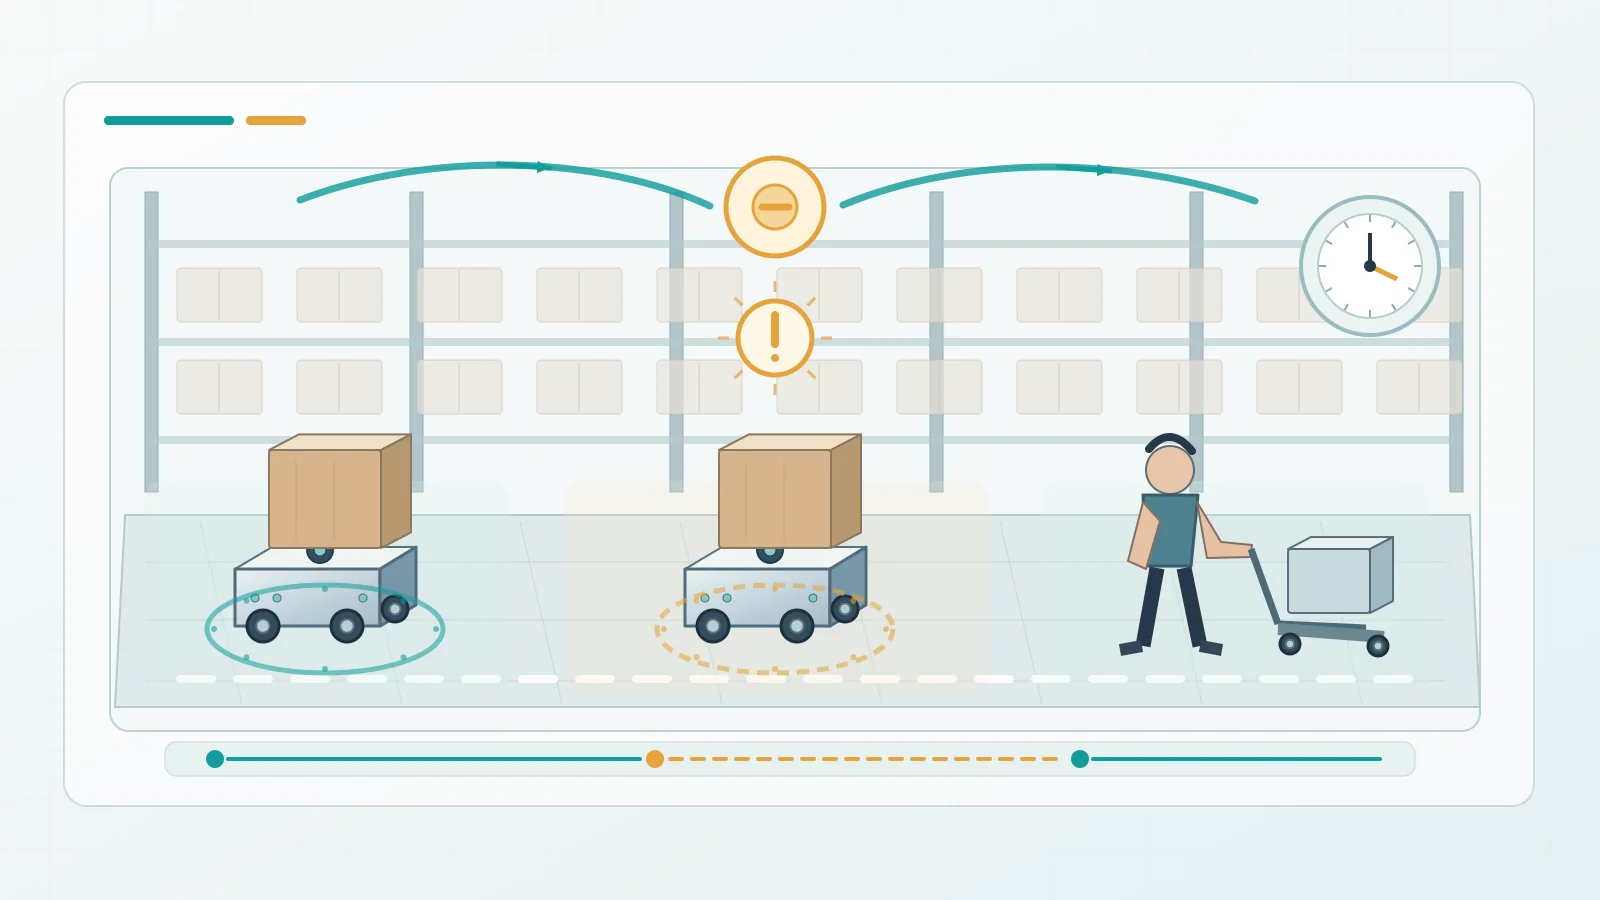
Иллюстрация, созданная ИИ · Концептуальная техническая иллюстрация, созданная ИИ: остановка автономной транспортной платформы и переход к ручной обработке груза. Не изображает конкретный страховой продукт.
Роботизация обычно начинается с расчёта производительности. Но кто оплачивает работу людей, если робот сломался? Японская Tokio Marine & Nichido анонсировала на ноябрь 2026 года страхование AI-роботов, включающее не только повреждения и ответственность перед третьими лицами, но и отдельные расходы при простое.